Stepper Driver là thiết bị điều khiển có nhiệm vụ cung cấp dòng điện phù hợp cho động cơ bước, giúp động cơ quay theo góc, tốc độ và chiều quay được yêu cầu. Thiết bị này đóng vai trò quan trọng trong các hệ thống tự động hóa cần điều khiển vị trí chính xác, chẳng hạn như máy CNC, máy in 3D, máy đóng gói và thiết bị định vị tự động.
Vậy Stepper Driver là gì, có cấu tạo như thế nào, hoạt động theo nguyên lý nào và được ứng dụng ra sao trong thực tế? Hãy cùng tìm hiểu chi tiết qua bài viết dưới đây.
Stepper Driver là gì?
Stepper Driver (bộ điều khiển động cơ bước) là thiết bị điện tử dùng để điều khiển hoạt động của động cơ bước (Stepper Motor). Thiết bị nhận tín hiệu điều khiển từ PLC, bộ điều khiển chuyển động hoặc vi điều khiển, sau đó chuyển đổi tín hiệu thành dòng điện phù hợp để cấp cho các cuộn dây của động cơ.
Khác với động cơ thông thường, động cơ bước di chuyển theo từng bước góc xác định. Stepper Driver kiểm soát trình tự cấp dòng điện cho các cuộn dây, từ đó giúp động cơ thực hiện chuyển động theo yêu cầu của hệ thống.
Trong một hệ thống điều khiển chuyển động, Stepper Driver thường đảm nhiệm các chức năng như:
- Điều khiển vị trí: Xác định số bước động cơ cần di chuyển thông qua tín hiệu điều khiển.
- Điều khiển tốc độ: Điều chỉnh tần số xung để thay đổi tốc độ quay của động cơ.
- Điều khiển chiều quay: Thay đổi chiều quay thông qua tín hiệu điều khiển tương ứng.
- Điều khiển dòng điện: Cung cấp dòng điện phù hợp cho cuộn dây động cơ, giúp động cơ hoạt động ổn định.
- Hỗ trợ vi bước: Trên các dòng driver có chức năng microstepping, động cơ có thể di chuyển với bước chia nhỏ hơn, giúp chuyển động mượt mà hơn.
Có thể hiểu đơn giản, nếu động cơ bước là bộ phận tạo ra chuyển động thì Stepper Driver là thiết bị điều khiển cách động cơ thực hiện chuyển động đó.
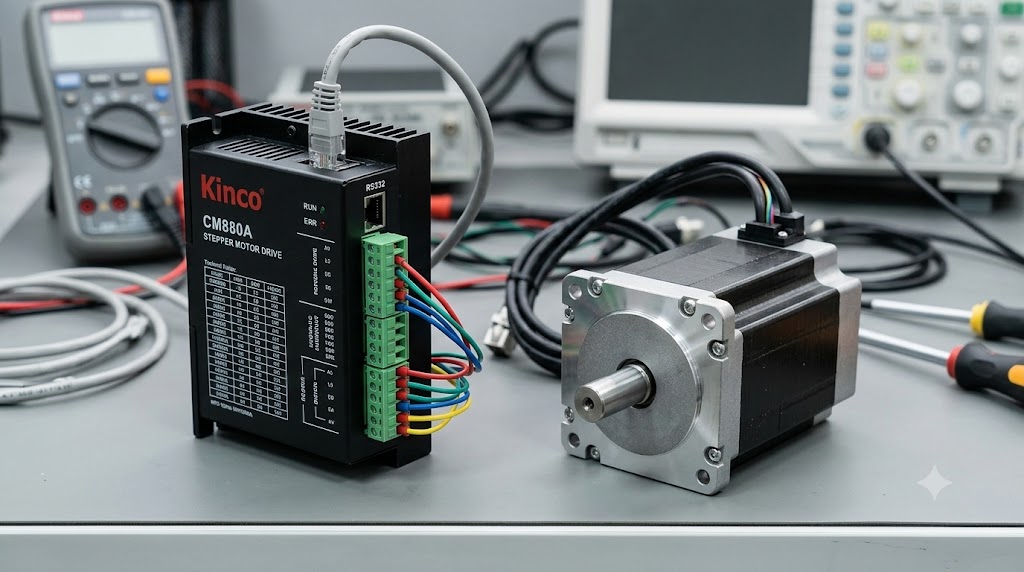
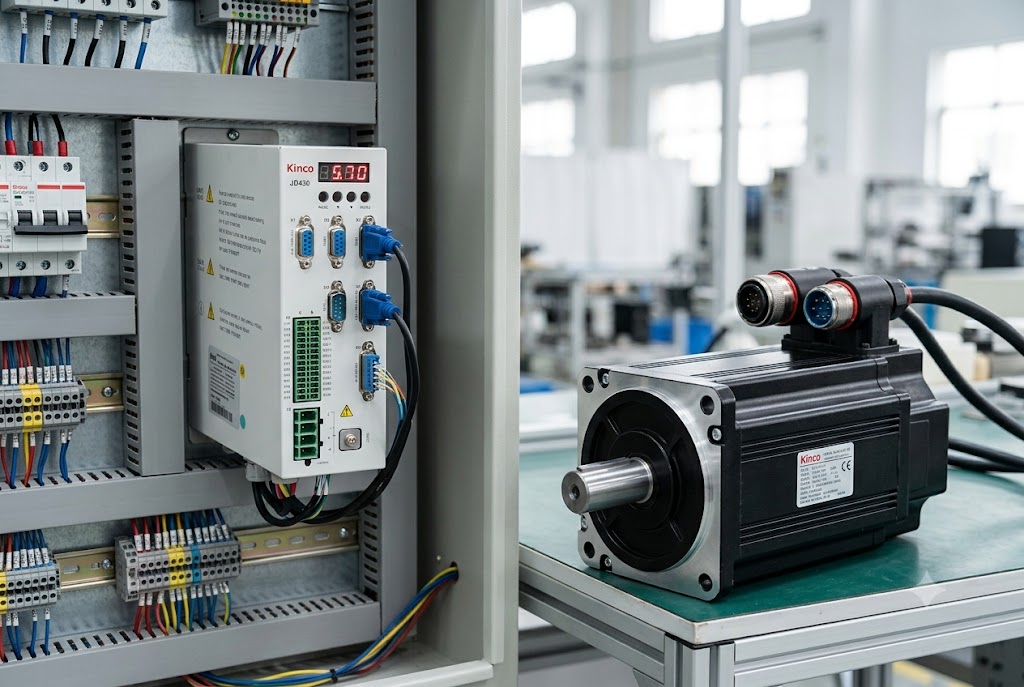
Stepper Driver Kinco
Cấu tạo của Stepper Driver
Một Stepper Driver thường bao gồm các khối mạch điện tử phối hợp với nhau để tiếp nhận tín hiệu điều khiển, xử lý lệnh và cấp dòng điện cho động cơ bước. Cấu tạo cụ thể phụ thuộc vào từng dòng sản phẩm, nhưng thường có các thành phần chính sau.
Mạch điều khiển tín hiệu
Mạch điều khiển tiếp nhận và xử lý các tín hiệu đầu vào từ PLC, bộ điều khiển chuyển động hoặc thiết bị điều khiển khác.
Các tín hiệu phổ biến gồm:
- Pulse (PUL): Tín hiệu xung xác định số bước hoặc mức dịch chuyển cần thực hiện.
- Direction (DIR): Tín hiệu xác định chiều quay của động cơ.
- Enable (ENA): Tín hiệu cho phép hoặc vô hiệu hóa đầu ra điều khiển trên các driver có hỗ trợ.
Từ những tín hiệu này, driver xác định trình tự kích hoạt các cuộn dây để động cơ thực hiện chuyển động theo lệnh.
Mạch công suất
Mạch công suất có nhiệm vụ đóng cắt dòng điện qua các cuộn dây của động cơ bước. Đây là bộ phận trực tiếp tạo ra dòng điện cần thiết để hình thành từ trường trong động cơ.
Chất lượng của mạch công suất ảnh hưởng đến khả năng điều khiển dòng điện, hiệu suất hoạt động và mức độ ổn định của hệ thống. Tùy thiết kế, driver có thể tích hợp các chức năng bảo vệ như quá dòng, quá nhiệt hoặc quá áp.
Mạch điều khiển dòng điện
Mạch điều khiển dòng điện giúp duy trì dòng điện qua cuộn dây ở mức phù hợp với yêu cầu vận hành và thông số của động cơ.
Việc thiết lập dòng điện đúng cách giúp động cơ tạo đủ mô-men xoắn, đồng thời hạn chế tình trạng quá nhiệt và giảm nguy cơ làm hỏng cuộn dây.
Mạch nguồn
Mạch nguồn tiếp nhận nguồn điện đầu vào và cung cấp năng lượng cho các khối chức năng bên trong driver cũng như mạch công suất.
Điện áp nguồn phù hợp phụ thuộc vào model Stepper Driver và yêu cầu của động cơ. Khi lựa chọn thiết bị, cần kiểm tra dải điện áp đầu vào được nhà sản xuất quy định.
Các cổng kết nối
Stepper Driver thường có các cổng kết nối với nguồn điện, động cơ bước và thiết bị điều khiển. Một số dòng còn có cổng tín hiệu báo lỗi hoặc giao tiếp cấu hình.
Việc đấu nối phải tuân thủ sơ đồ của từng model, đặc biệt là thứ tự chân tín hiệu, cách đấu cuộn dây động cơ và yêu cầu nối đất.
Nguyên lý hoạt động của Stepper Driver
Stepper Driver hoạt động dựa trên nguyên lý điều khiển dòng điện qua các cuộn dây của động cơ bước theo một trình tự xác định. Sự thay đổi từ trường trong các cuộn dây tạo ra chuyển động quay theo từng bước của rotor.
Quá trình hoạt động cơ bản diễn ra như sau:
Bước đầu tiên: Tiếp nhận tín hiệu điều khiển
PLC, bộ điều khiển chuyển động hoặc vi điều khiển gửi tín hiệu đến Stepper Driver. Tín hiệu thường bao gồm xung điều khiển và tín hiệu xác định chiều quay.
Bước tiếp theo: Xử lý tín hiệu
Driver xác định số bước cần thực hiện, chiều quay và chế độ điều khiển dựa trên tín hiệu đầu vào cùng cấu hình đã thiết lập.
Điều khiển dòng điện qua cuộn dây
Mạch công suất cấp dòng điện đến các cuộn dây theo trình tự phù hợp. Từ trường sinh ra trong các cuộn dây làm rotor dịch chuyển đến vị trí tương ứng.
Thực hiện chuyển động
Mỗi xung điều khiển được xử lý theo cấu hình bước của driver sẽ tương ứng với một lượng dịch chuyển nhất định. Tần số xung quyết định tốc độ bước, trong khi số xung quyết định tổng số bước được yêu cầu.
Duy trì trạng thái và kiểm soát vận hành
Tùy theo thiết kế, driver có thể tiếp tục cấp dòng để giữ vị trí khi động cơ dừng. Một số dòng còn có chức năng giảm dòng khi giữ hoặc các tính năng bảo vệ nhằm hỗ trợ vận hành ổn định.
Cần lưu ý rằng nhiều hệ thống động cơ bước sử dụng điều khiển vòng hở, tức là không có phản hồi vị trí thực tế về bộ điều khiển. Vì vậy, nếu tải quá lớn, tăng tốc quá nhanh hoặc động cơ không đủ mô-men xoắn, hệ thống có thể mất bước mà không tự nhận biết được. Với những ứng dụng cần xác nhận vị trí, có thể cân nhắc hệ thống động cơ bước vòng kín sử dụng encoder và driver tương thích.
Các chế độ điều khiển phổ biến của Stepper Driver
Tùy từng dòng sản phẩm, Stepper Driver có thể hỗ trợ nhiều chế độ điều khiển nhằm đáp ứng các yêu cầu khác nhau về độ chính xác, độ mượt và khả năng vận hành.
Full-step và Half-step
Full-step là chế độ điều khiển động cơ theo bước đầy đủ, trong khi Half-step chia mỗi bước cơ bản thành hai bước nhỏ hơn.
Hai chế độ này thường được sử dụng trong các ứng dụng cần điều khiển chuyển động theo từng bước xác định. Việc lựa chọn chế độ phù hợp phụ thuộc vào yêu cầu về mô-men xoắn, độ phân giải và đặc tính của động cơ.
Microstepping là gì?
Microstepping (điều khiển vi bước) là phương pháp chia nhỏ bước cơ bản của động cơ bước bằng cách điều chỉnh dòng điện trong các cuộn dây theo những mức trung gian.
Chế độ này giúp tăng độ phân giải điều khiển và thường làm chuyển động mượt hơn, giảm rung động và tiếng ồn ở một số điều kiện vận hành.
Tuy nhiên, độ phân giải vi bước không đồng nghĩa với độ chính xác vị trí thực tế tăng theo cùng tỷ lệ. Độ chính xác còn phụ thuộc vào đặc tính động cơ, tải, ma sát, độ cứng cơ khí và khả năng điều khiển của hệ thống.
Ứng dụng của Stepper Driver trong tự động hóa
Nhờ khả năng điều khiển chuyển động theo từng bước, Stepper Driver được sử dụng trong nhiều thiết bị và hệ thống tự động hóa.
Máy CNC và thiết bị gia công
Trong một số máy CNC và thiết bị gia công quy mô nhỏ, Stepper Driver điều khiển động cơ bước để di chuyển bàn máy, trục X-Y-Z hoặc cơ cấu định vị.
Khả năng điều khiển số bước giúp hệ thống thực hiện các chuyển động theo chương trình. Khi ứng dụng yêu cầu tốc độ cao, tải lớn hoặc độ tin cậy vị trí cao, cần đánh giá kỹ đặc tính động cơ và cân nhắc giải pháp điều khiển phù hợp.
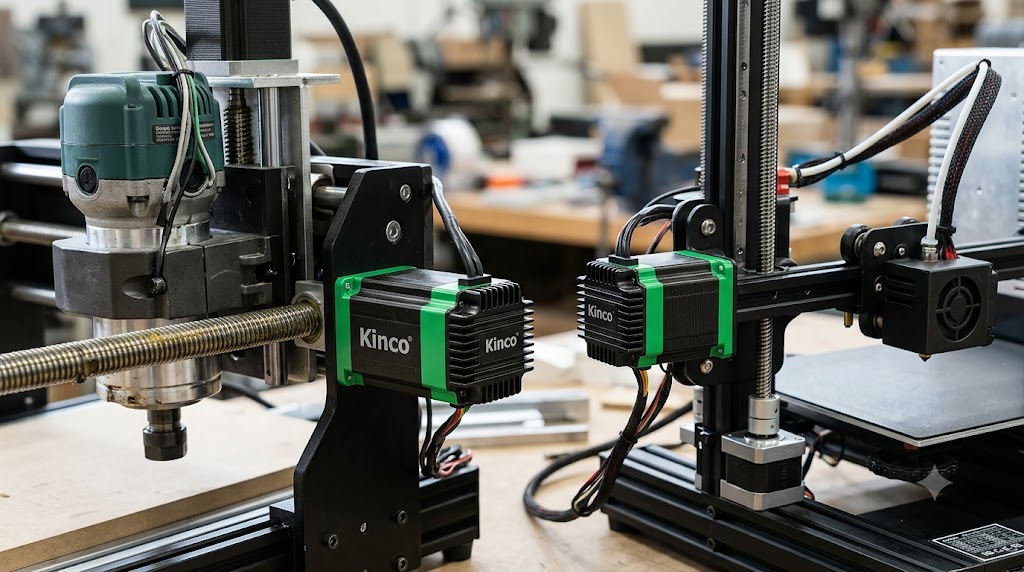
Ứng dụng của Stepper Driver trong tự động hóa
Máy in 3D và máy in tự động
Stepper Driver được sử dụng để điều khiển chuyển động của các trục, cơ cấu cấp vật liệu và các bộ phận định vị trong máy in 3D.
Việc điều khiển tốc độ và số bước giúp các cơ cấu di chuyển theo lệnh, góp phần tạo ra chuyển động ổn định trong quá trình in.
Máy đóng gói và dây chuyền sản xuất
Trong máy đóng gói, máy dán nhãn hoặc hệ thống cấp liệu, Stepper Driver có thể điều khiển động cơ bước để định vị sản phẩm, kéo vật liệu hoặc vận hành các cơ cấu cấp phôi.
Giải pháp này phù hợp với các ứng dụng có chu kỳ chuyển động lặp lại và yêu cầu điều khiển vị trí theo chương trình.
Thiết bị định vị và cơ cấu tự động
Các cơ cấu trượt tuyến tính, bàn xoay, máy phân loại và thiết bị kiểm tra tự động có thể sử dụng động cơ bước kết hợp với Stepper Driver.
Hệ thống cho phép thiết lập quãng đường, tốc độ và trình tự chuyển động theo yêu cầu, giúp đơn giản hóa việc điều khiển các cơ cấu cơ khí.
Thiết bị phòng thí nghiệm và máy móc chuyên dụng
Trong thiết bị phân tích, hệ thống lấy mẫu và máy móc chuyên dụng, Stepper Driver hỗ trợ điều khiển những chuyển động nhỏ, lặp lại và có tính định vị. Khi lựa chọn, cần xem xét độ phân giải, độ rung, tải trọng và yêu cầu về khả năng xác nhận vị trí.
Cách chọn Stepper Driver phù hợp với động cơ bước
Để hệ thống hoạt động ổn định, Stepper Driver cần tương thích với động cơ và đáp ứng yêu cầu điều khiển của ứng dụng. Một số tiêu chí quan trọng cần xem xét gồm:
Điện áp nguồn cấp
Kiểm tra dải điện áp đầu vào của driver và yêu cầu điện áp của hệ thống. Không sử dụng nguồn điện vượt quá giới hạn cho phép của nhà sản xuất.
Dòng điện đầu ra
Dòng điện điều khiển phải được thiết lập phù hợp với thông số định mức của động cơ và cách nhà sản xuất quy định dòng điện. Cài đặt dòng quá thấp có thể làm giảm mô-men xoắn, trong khi cài đặt quá cao có thể khiến động cơ nóng lên và làm giảm tuổi thọ thiết bị.
Khả năng tương thích với động cơ
Cần xác định loại động cơ bước, số pha, dòng điện định mức, cách đấu cuộn dây và yêu cầu điều khiển. Driver phải hỗ trợ đúng cấu hình động cơ được sử dụng.
Độ phân giải và chế độ vi bước
Nếu ứng dụng cần chuyển động mượt hoặc định vị với bước dịch chuyển nhỏ, hãy kiểm tra các mức vi bước mà driver hỗ trợ. Đồng thời, cần tính đến bước cơ bản của động cơ và cơ cấu truyền động để xác định độ dịch chuyển thực tế.
Tín hiệu điều khiển và khả năng kết nối
Kiểm tra driver có tương thích với tín hiệu đầu ra của PLC hoặc bộ điều khiển hay không, bao gồm kiểu tín hiệu, mức điện áp, tần số xung tối đa và cách đấu nối.
Điều kiện làm việc
Nhiệt độ môi trường, khả năng tản nhiệt, độ rung, bụi và điều kiện lắp đặt đều ảnh hưởng đến độ tin cậy. Nên lựa chọn thiết bị phù hợp với môi trường vận hành thực tế và hướng dẫn lắp đặt của nhà sản xuất.
Phân biệt Stepper Driver và Servo Drive
Stepper Driver và Servo Drive đều là thiết bị điều khiển động cơ, nhưng khác nhau về loại động cơ sử dụng, phương thức điều khiển và đặc tính vận hành.
| Tiêu chí | Stepper Driver | Servo Drive |
|---|---|---|
| Động cơ sử dụng | Động cơ bước | Động cơ servo tương thích |
| Nguyên lý điều khiển | Điều khiển dòng điện theo trình tự bước | Điều khiển động cơ, thường sử dụng phản hồi encoder |
| Phản hồi vị trí | Có thể không có trong hệ thống vòng hở; một số hệ thống hỗ trợ phản hồi | Thường sử dụng phản hồi để điều khiển vị trí, tốc độ hoặc mô-men xoắn |
| Ứng dụng phù hợp | Cơ cấu định vị, máy in 3D, máy tự động quy mô nhỏ | Máy móc cần đáp ứng động học cao, điều khiển chính xác và khả năng kiểm soát vòng kín |
| Chi phí hệ thống | Thường kinh tế hơn trong ứng dụng phù hợp | Thường cao hơn, tùy cấu hình và yêu cầu |
Không phải mọi ứng dụng đều cần sử dụng Servo Drive. Nếu hệ thống có tải vừa phải, chu kỳ chuyển động phù hợp và yêu cầu điều khiển không quá khắt khe, động cơ bước kết hợp Stepper Driver có thể là giải pháp kinh tế. Ngược lại, với ứng dụng cần tốc độ cao, khả năng tăng tốc lớn hoặc kiểm soát vị trí chặt chẽ, hệ thống servo có thể phù hợp hơn.
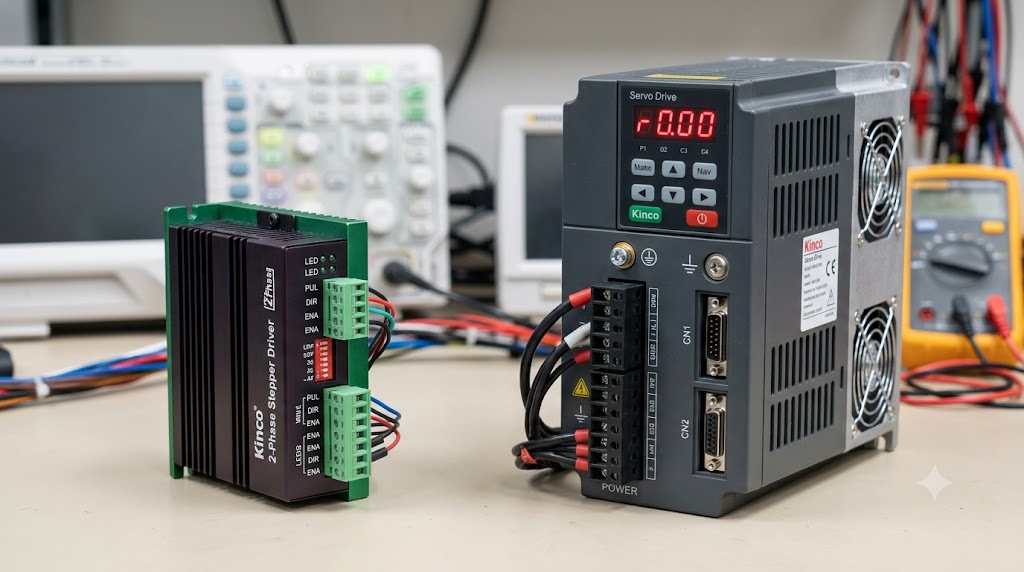
Phân biệt Stepper Driver và Servo Drive Kinco
Những lưu ý khi lắp đặt và sử dụng Stepper Driver
Để hạn chế lỗi và duy trì hoạt động ổn định, cần lưu ý một số vấn đề trong quá trình lắp đặt và vận hành.
- Đấu nối đúng sơ đồ: Xác định chính xác chân nguồn, chân tín hiệu và các đầu dây cuộn động cơ theo tài liệu của model.
- Cài đặt dòng điện phù hợp: Không thiết lập dòng điện vượt quá giới hạn cho phép của động cơ hoặc driver.
- Kiểm tra tín hiệu điều khiển: Đảm bảo tín hiệu xung, chiều quay và tín hiệu cho phép hoạt động tương thích với thiết bị điều khiển.
- Đảm bảo tản nhiệt: Lắp đặt theo hướng dẫn của nhà sản xuất, tránh che kín các khe thông gió và bố trí không gian tản nhiệt phù hợp.
- Kiểm tra cơ cấu truyền động: Tải quá lớn, ma sát cao hoặc cơ cấu bị kẹt có thể khiến động cơ rung, mất bước hoặc dừng ngoài dự kiến.
- Tuân thủ quy trình an toàn: Ngắt nguồn trước khi thay đổi đấu nối và thực hiện các biện pháp an toàn điện theo quy định.
Khi động cơ không quay, rung bất thường hoặc mất bước, cần kiểm tra lần lượt nguồn cấp, đấu dây động cơ, tín hiệu điều khiển, cài đặt dòng điện và tải cơ khí trước khi kết luận driver bị hỏng.
Kết luận
Stepper Driver là thành phần quan trọng trong hệ thống điều khiển động cơ bước, giúp kiểm soát dòng điện, số bước, tốc độ và chiều quay theo tín hiệu điều khiển. Thiết bị được ứng dụng trong nhiều loại máy móc như máy CNC, máy in 3D, máy đóng gói và cơ cấu định vị tự động.
Để lựa chọn Stepper Driver phù hợp, cần xem xét khả năng tương thích với động cơ, điện áp nguồn, dòng điện đầu ra, chế độ vi bước, tín hiệu điều khiển và điều kiện vận hành thực tế. Việc lựa chọn đúng thiết bị sẽ giúp hệ thống hoạt động ổn định, đáp ứng yêu cầu chuyển động và tối ưu chi phí đầu tư.
Liên hệ ngay hôm nay !
Công ty TNHH thiết bị đo lường và điều khiển (MC&TT Co.,Ltd) là đại diện phân phối chính thức của Kinco tại Việt Nam.
Mọi thông tin vui lòng liên hệ:
Công ty TNHH thiết bị đo lường và điều khiển (MC&TT Co.,Ltd)
Địa chỉ: LK12-8, Khu tái định cư Ngô Thì Nhậm, Phường Hà Đông, Thành Phố Hà Nội, Việt Nam
Điện thoại: 0904 251 826
Email:sales@mctt.vn