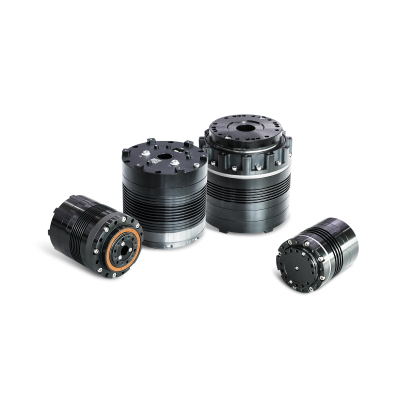
Rotary Joint Module (mô-đun khớp xoay) là cụm cơ cấu cho phép hai bộ phận cơ khí xoay tương đối với nhau quanh một trục, đồng thời có thể tích hợp các chức năng như truyền động, truyền tín hiệu điện hoặc truyền môi chất tùy thiết kế.
Trong lĩnh vực robot và tự động hóa, Rotary Joint Module thường được dùng tại các vị trí cần xoay liên tục hoặc xoay theo góc điều khiển, chẳng hạn khớp tay robot, cơ cấu xoay của AGV/AMR, robot hình người hoặc các thiết bị tự động.
Hiểu đơn giản
Có thể hình dung:
Động cơ → hộp số → trục xoay → bộ phận chuyển động
Rotary Joint Module gom các thành phần cần thiết thành một module hoàn chỉnh, thay vì nhà thiết kế phải tự lắp từng bộ phận.
Ví dụ, trong một robot:
Motor servo tạo mô-men xoắn → hộp giảm tốc tăng mô-men và kiểm soát tốc độ → trục khớp xoay truyền chuyển động → cánh tay robot quay quanh khớp.
Khác gì với Rotary Joint?
Hai thuật ngữ này khá dễ nhầm:
| Thuật ngữ | Ý nghĩa |
|---|---|
| Rotary Joint | Khớp nối xoay, thường nhấn mạnh chức năng kết nối hai phần có chuyển động quay |
| Rotary Joint Module | Cụm khớp xoay hoàn chỉnh, có thể tích hợp motor, reducer, encoder, drive… |
| Rotary Actuator | Cơ cấu chấp hành tạo chuyển động quay |
| Servo Wheel Module | Module bánh xe servo, vừa tạo lực kéo vừa điều khiển chuyển động của bánh |