Động cơ servo có vai trò quan trọng trong tự động hóa nhờ khả năng điều khiển vị trí chính xác và phản hồi nhanh. Các hệ thống Robot, máy CNC hay dây chuyền đóng gói đều phụ thuộc vào công nghệ này để đảm bảo năng suất và chất lượng. Việc cấu hình tham số ban đầu (Initial Setup) quyết định trực tiếp đến hiệu suất vận hành của toàn hệ thống. Nếu thiết lập sai các thông số như Load Inertia Ratio hoặc Gain Tuning, Servo có thể rung lắc, quá nhiệt, sai số lớn hoặc hỏng hóc.
Trong bài viết này, Kinco Việt Nam đưa ra quy trình chi tiết giúp kỹ sư thực hiện Initial setup một cách khoa học để tối ưu hóa servo trong sản xuất, đồng thời chỉ ra các lỗi thường gặp trong quá trình vận hành.
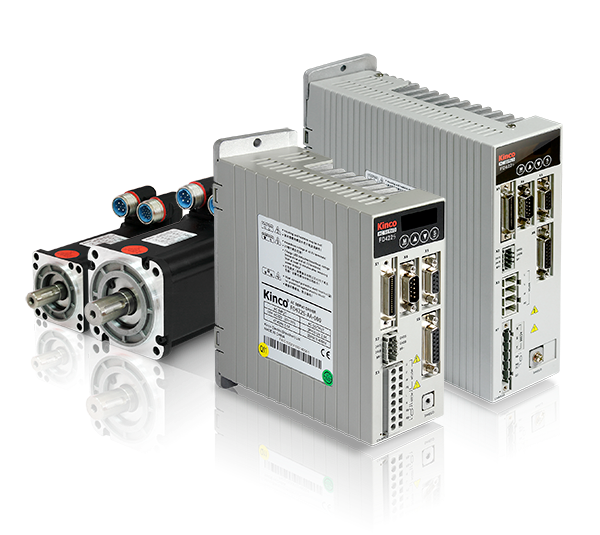
Cấu Hình Tham Số Ban Đầu (Initial Setup) Cho Động Cơ Servo Là Gì?
Initial Setup là bước thiết lập các tham số cơ bản cho hệ thống servo trước khi đưa thiết bị vào vận hành. Đây là quá trình giúp bộ điều khiển (Servo Drive) nhận biết đúng thông tin của động cơ, thiết lập phương thức điều khiển và đảm bảo servo hoạt động ổn định, chính xác.
Dù là hệ thống mới hay thay thế servo trong dây chuyền sản xuất, việc thực hiện Initial Setup đúng quy trình sẽ giúp giảm thiểu lỗi, tăng tuổi thọ thiết bị và hạn chế thời gian dừng máy.
Khi Nào Cần Thực Hiện Initial Setup?
Bạn nên thực hiện cấu hình ban đầu trong các trường hợp sau:
- Lắp đặt hệ thống servo mới.
- Thay thế servo hoặc servo drive.
- Khôi phục cài đặt gốc (Factory Reset).
- Thay đổi loại động cơ hoặc encoder.
- Chuyển đổi chế độ điều khiển.
- Nâng cấp firmware hoặc thay đổi cấu hình truyền thông.
Nếu chỉ thay đúng model servo và đã sao lưu đầy đủ tham số, nhiều trường hợp chỉ cần nạp lại bộ thông số mà không phải cấu hình từ đầu.
Chuẩn Bị Trước Khi Cấu Hình
Kỹ sư phải thực hiện kiểm tra toàn diện các kết nối phần cứng trước khi cấp nguồn cho hệ thống servo drive. Xác nhận kết nối điện đảm bảo nguồn cấp chính (Power supply), dây motor (U, V, W), dây phanh (Brake) (nếu có), và quan trọng nhất là dây encoder được cắm đúng vị trí và siết chặt theo tiêu chuẩn kỹ thuật. Đảm bảo cơ khí yêu cầu motor và tải phải được khớp nối chắc chắn, loại bỏ hoàn toàn hiện tượng rơ (backlash) hoặc lỏng lẻo (looseness) gây ra dao động cơ học không mong muốn.
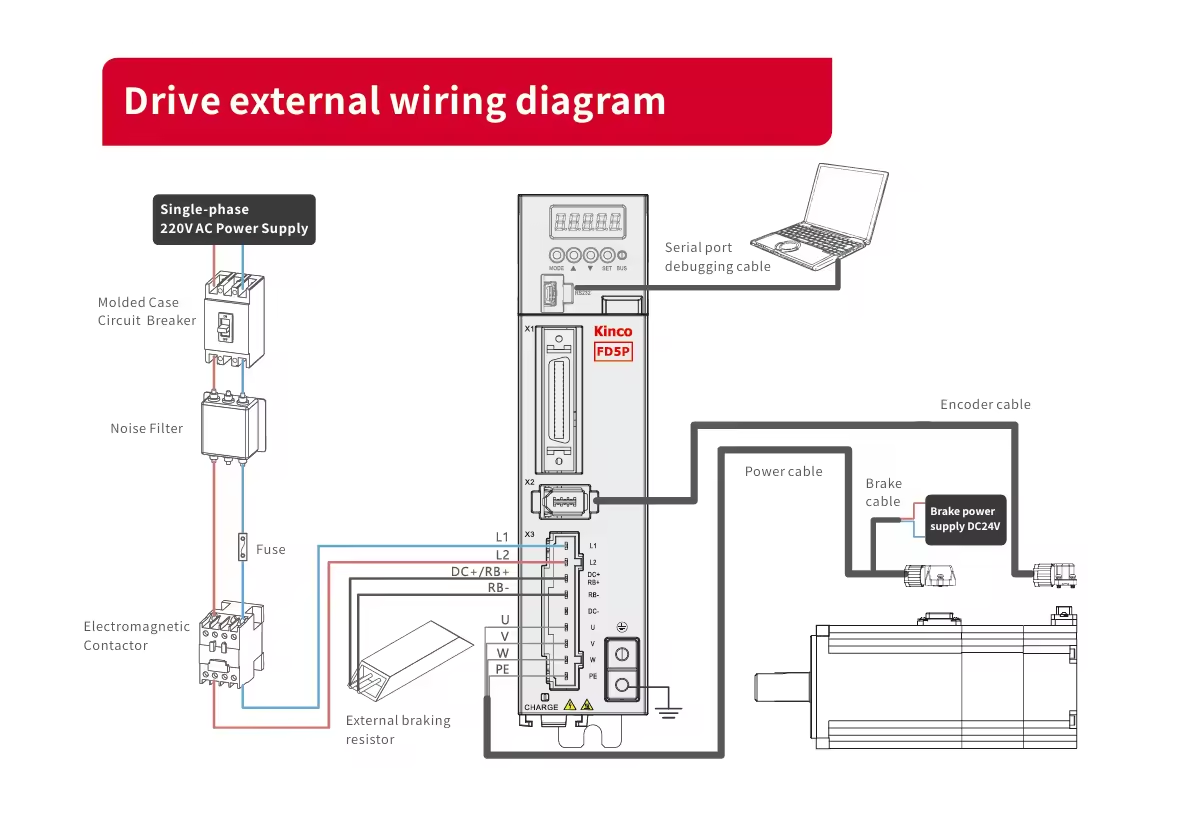
Để quá trình cài đặt diễn ra thuận lợi, cần chuẩn bị:
- Servo Motor và Servo Drive tương thích.
- Máy tính cài phần mềm cấu hình của nhà sản xuất.
- Cáp kết nối USB hoặc Ethernet.
- Nguồn cấp ổn định.
- Sơ đồ đấu dây.
- Thông số kỹ thuật của động cơ.
- Tài liệu hướng dẫn từ nhà sản xuất.
Quy Trình Cấu Hình Initial Setup
Bước 1: Kết Nối Với Servo Drive
Sau khi cấp nguồn:
- Kết nối máy tính với Servo Drive.
- Mở phần mềm cấu hình.
- Kiểm tra kết nối thành công.
- Đọc thông số hiện tại.
Nếu Drive chưa nhận diện được động cơ, cần kiểm tra lại dây encoder, dây nguồn và cáp truyền thông.
Bước 2: Khai Báo Motor ID/Loại Motor
Đây là bước quan trọng nhất. Hệ thống servo drive yêu cầu thông tin Motor ID để nhận diện đúng loại motor đang kết nối, qua đó truy xuất các thông số nội tại như hằng số motor và quán tính rotor. Mã motor (Motor model selection) phải khớp tuyệt đối với motor vật lý nhằm đảm bảo các thuật toán điều khiển bên trong drive hoạt động dựa trên dữ liệu kỹ thuật chính xác.
Thông thường cần khai báo:
- Model động cơ.
- Công suất.
- Điện áp.
- Dòng định mức.
- Tốc độ định mức.
- Loại phanh (Brake) nếu có.
Một số dòng servo hiện đại sẽ tự nhận diện động cơ thông qua bộ nhớ tích hợp.
Bước 3: Thiết Lập Encoder
Thiết lập tỷ lệ Encoder là hành động cung cấp cho servo drive thông tin về độ phân giải của bộ phản hồi, được tính bằng số xung/vòng quay. Drive sử dụng giá trị này để tính toán chính xác vị trí góc và tốc độ quay thực tế của motor, duy trì độ chính xác trong Position Control
Các thông số thường gồm:
- Incremental Encoder.
- Absolute Encoder.
- Độ phân giải.
- Chiều quay.
- Tín hiệu phản hồi.
Sai thông số encoder có thể gây lỗi Alarm hoặc khiến servo không thể chạy.
Bước 4: Thiết lập Chế độ điều khiển (Control Mode Selection)
Lựa chọn chế độ điều khiển quyết định cách thức servo drive phản hồi lại tín hiệu tham chiếu từ PLC hoặc Controller. Cấu hình tham số ban đầu phải xác định rõ ràng một trong ba chế độ chính sau đây để hệ thống hoạt động đúng mục đích:
- Vị trí (Position Control): Drive nhận tín hiệu xung/hướng (Pulse/Direction) hoặc giao tiếp bus (Fieldbus) để điều khiển motor di chuyển đến một vị trí cụ thể và duy trì tại đó (ví dụ: máy đóng gói cắt đúng chiều dài).
- Tốc độ (Speed Control): Drive nhận tín hiệu điện áp analog hoặc tần số để điều khiển motor quay ở một tốc độ xác định, thường được dùng trong các ứng dụng băng tải đồng bộ hoặc cuộn/nhả vật liệu.
- Mô-men xoắn (Torque Control): Drive nhận tín hiệu analog để điều khiển motor sản sinh một mô-men xoắn (lực) đầu ra cố định, ứng dụng trong các hệ thống căng lực hoặc kẹp chặt.
Bước 5: Thiết Lập Electronic Gear
Thiết lập Electronic Gear (bánh răng điện tử) cho servo là quá trình đặt tỷ lệ giữa số xung điều khiển từ PLC/motion controller và số vòng quay (hoặc góc quay) của động cơ servo. Mục đích là giúp servo nhận đúng số xung theo yêu cầu mà không cần PLC phát xung quá cao.
Cần cài đặt:
- Gear Numerator
- Gear Denominator
- Pulse per Revolution
Việc tính toán đúng tỷ số truyền sẽ giúp hệ thống đạt độ chính xác cao.
Bước 6: Thiết Lập Giới Hạn (Limits)
Các tham số giới hạn hoạt động như lớp bảo vệ đầu tiên cho động cơ servo và tải cơ khí, ngăn chặn các điều kiện vận hành nguy hiểm. Giới hạn Dòng điện (Current Limit) được đặt ở mức tối đa để bảo vệ motor khỏi tình trạng quá tải dòng điện đột ngột, thường dựa trên dòng định mức (Rated Current) của motor.
Giới hạn Tốc độ (Speed Limit) xác định tốc độ quay tối đa mà servo drive cho phép, ngăn ngừa motor quay vượt quá giới hạn an toàn hoặc giới hạn của ứng dụng cơ khí. Cuối cùng, Giới hạn Mô-men xoắn (Torque Limit) quy định mô-men xoắn đầu ra tối đa, hữu ích trong các ứng dụng yêu cầu kiểm soát lực (ví dụ: siết ốc, ép vật liệu) để tránh làm hỏng sản phẩm hoặc cơ cấu truyền động.
Bước 7: Cấu Hình Tham Số Điều Khiển (Control Parameters – Gain Tuning)
Xác định Quán tính Tải (Load Inertia Ratio)
Load Inertia Ratio (Tỷ lệ Quán tính Tải) là tham số quan trọng nhất quyết định các giá trị Gain Tuning tiếp theo. Tỷ lệ này biểu thị mối quan hệ giữa quán tính của cơ cấu tải và quán tính của bản thân motor. Giá trị quán tính tải chính xác cho phép servo drive xác định mức năng lượng và mô-men xoắn cần thiết để gia tốc và phanh tải một cách hiệu quả. Kỹ thuật viên có thể sử dụng một trong hai phương pháp sau để xác định giá trị này:
- Tính toán thủ công: Phương pháp này dựa trên các công thức cơ học để ước tính quán tính dựa vào khối lượng và hình dạng hình học của tải.
- Chức năng Auto-Tuning/Quán tính Estimation: Tính năng tích hợp trong biến tần servo tự động đo lường và ước tính tỷ lệ quán tính bằng cách thực hiện các chuyển động thử nghiệm nhỏ của motor.
Thiết lập Vòng lặp Vị trí (Position Loop Gain – P-Gain)
Position Loop Gain (P-Gain), hay hệ số khuếch đại tỷ lệ vòng vị trí, ảnh hưởng trực tiếp đến độ cứng (Stiffness) của hệ thống servo và sai số vị trí (Positioning Error). Việc tăng P-Gain giúp motor phản ứng nhanh hơn với Position Command, giảm thiểu lỗi bám sát (Tracking Error) và cải thiện độ chính xác của vị trí dừng. Tuy nhiên, tăng P-Gain quá cao làm tăng xu hướng rung lắc (oscillation) và gây ra tiếng ồn, buộc kỹ sư phải tìm điểm cân bằng.
Thiết lập Vòng lặp Tốc độ (Speed Loop Gain – P-Gain, I-Gain)
Vòng lặp Tốc độ chịu trách nhiệm kiểm soát tốc độ quay của motor, phản hồi lại tín hiệu sai số tốc độ. Việc thiết lập Speed Loop Gain bao gồm hai thành phần chính:
- P-Gain (Khuếch đại tỷ lệ): P-Gain ảnh hưởng đến tốc độ đáp ứng tức thời của motor đối với sự thay đổi của tải. Giá trị P-Gain lớn cải thiện khả năng chống nhiễu (disturbance rejection) và giảm thời gian tăng tốc.
- I-Gain (Khuếch đại tích phân): I-Gain được sử dụng để loại bỏ sai số tốc độ trạng thái ổn định (Steady-State Speed Error) bằng cách tích lũy lỗi và điều chỉnh mô-men xoắn theo thời gian.
Bộ lọc Notch và Bộ lọc Chống rung
Trong hệ thống có độ cứng cơ khí thấp hoặc tải cơ khí phức tạp, hiện tượng cộng hưởng và rung lắc thường xảy ra ở các tần số cụ thể. Bộ lọc Notch (Notch Filter) là công cụ mạnh mẽ được sử dụng để triệt tiêu rung động này. Bộ lọc hoạt động bằng cách giảm thiểu độ khuếch đại của hệ thống chính xác tại tần số cộng hưởng. Tương tự, Bộ lọc Chống rung (Anti-Vibration Filter) được thiết kế để giảm sự dao động dư thừa của cơ cấu chấp hành (ví dụ: đầu kẹp robot) sau khi motor hoàn thành lệnh di chuyển.
Quy trình Tuning thủ công cơ bản
Kỹ thuật viên thực hiện tuning servo thủ công theo một quy trình logic nhằm tối ưu hóa hiệu suất:
- Thiết lập I-Gain Tốc độ về 0: Hành động này đảm bảo chỉ có P-Gain tham gia vào việc điều khiển tốc độ ban đầu.
- Tăng P-Gain Tốc độ từ từ: Kỹ thuật viên tăng P-Gain cho đến khi motor bắt đầu có dấu hiệu rung lắc hoặc tiếng ồn bất thường, sau đó giảm xuống khoảng 60-70% giá trị đó.
- Tăng I-Gain Tốc độ: I-Gain được tăng lên để loại bỏ sai số trạng thái ổn định, cải thiện độ chính xác của tốc độ.
- Điều chỉnh P-Gain Vị trí: P-Gain được tăng lên cho đến khi đáp ứng đạt được độ chính xác mong muốn mà không gây ra rung lắc.
- Áp dụng Bộ lọc (nếu cần): Bộ lọc Notch và Bộ lọc Chống rung được sử dụng để loại bỏ các đỉnh cộng hưởng.
Dưới đây là một danh sách các tham số quan trọng cần được theo dõi trong quá trình Tuning servo:
- Tracking Error (Lỗi bám sát): Khoảng cách giữa vị trí đặt (Command Position) và vị trí thực tế.
- Settling Time (Thời gian ổn định): Thời gian motor cần thiết để ổn định tại vị trí đặt trong một biên độ cho phép.
- Overshoot: Độ vượt quá vị trí đặt ban đầu.
Kiểm Tra Sau Khi Hoàn Thành
Sau khi cấu hình xong, hãy kiểm tra:
- Servo Enable hoạt động.
- Không còn Alarm.
- Động cơ quay đúng chiều.
- Tốc độ chính xác.
- Vị trí đúng yêu cầu.
- Không rung hoặc phát tiếng ồn bất thường.
- Brake hoạt động bình thường.
- PLC giao tiếp ổn định.
Những Lỗi Thường Gặp
| Lỗi | Nguyên nhân | |
| 1 | Servo Không Enable |
|
| 2 | Báo Lỗi Encoder |
|
| 3 | Servo Quay Ngược |
|
| 4 | Sai Vị Trí |
|
| 5 | Servo Rung Mạnh |
|
Một Số Lưu Ý Khi Thay Servo
Nếu thay đúng model:
- Có thể chỉ cần nạp lại parameter.
- Kiểm tra địa chỉ truyền thông.
- Thực hiện Homing.
- Kiểm tra chiều quay.
Nếu thay khác model:
- Cần cấu hình lại toàn bộ.
- Kiểm tra tương thích encoder.
- Điều chỉnh tham số điều khiển.
- Auto Tuning lại.
Câu Hỏi Thường Gặp (FAQ)
Có cần cấu hình lại khi thay đúng model servo không?
Thông thường không cần khai báo lại loại động cơ nếu thay đúng model và đã có bộ tham số phù hợp. Tuy nhiên, vẫn nên kiểm tra các tham số giao tiếp, thực hiện Homing và xác nhận toàn bộ hệ thống hoạt động bình thường.
Khi nào nên Auto Tuning?
Nên thực hiện sau khi hoàn tất cài đặt cơ bản hoặc khi thay đổi tải, cơ cấu truyền động hoặc động cơ để đạt hiệu suất tối ưu.
Có thể sao lưu tham số servo không?
Hầu hết các hãng đều hỗ trợ sao lưu và khôi phục tham số thông qua phần mềm cấu hình. Đây là thao tác nên thực hiện trước khi thay thế thiết bị.
Servo báo lỗi sau khi thay mới phải làm gì?
Kiểm tra model, encoder, đấu dây, tham số điều khiển và các cảnh báo trên Servo Drive. Sau đó đối chiếu với tài liệu kỹ thuật của nhà sản xuất.
Kết Luận
Cấu hình tham số ban đầu là bước quan trọng quyết định hiệu suất và độ ổn định của hệ thống servo. Thực hiện đúng quy trình giúp giảm thời gian đưa máy vào vận hành, hạn chế lỗi phát sinh và kéo dài tuổi thọ thiết bị. Bên cạnh việc cài đặt chính xác, người vận hành nên lưu lại bộ tham số sau khi hoàn thành để thuận tiện cho công tác bảo trì và thay thế trong tương lai. Hy vọng những hướng dẫn trên sẽ giúp bạn dễ dàng thực hiện Initial Setup và tối ưu hiệu quả hoạt động của hệ thống Servo.