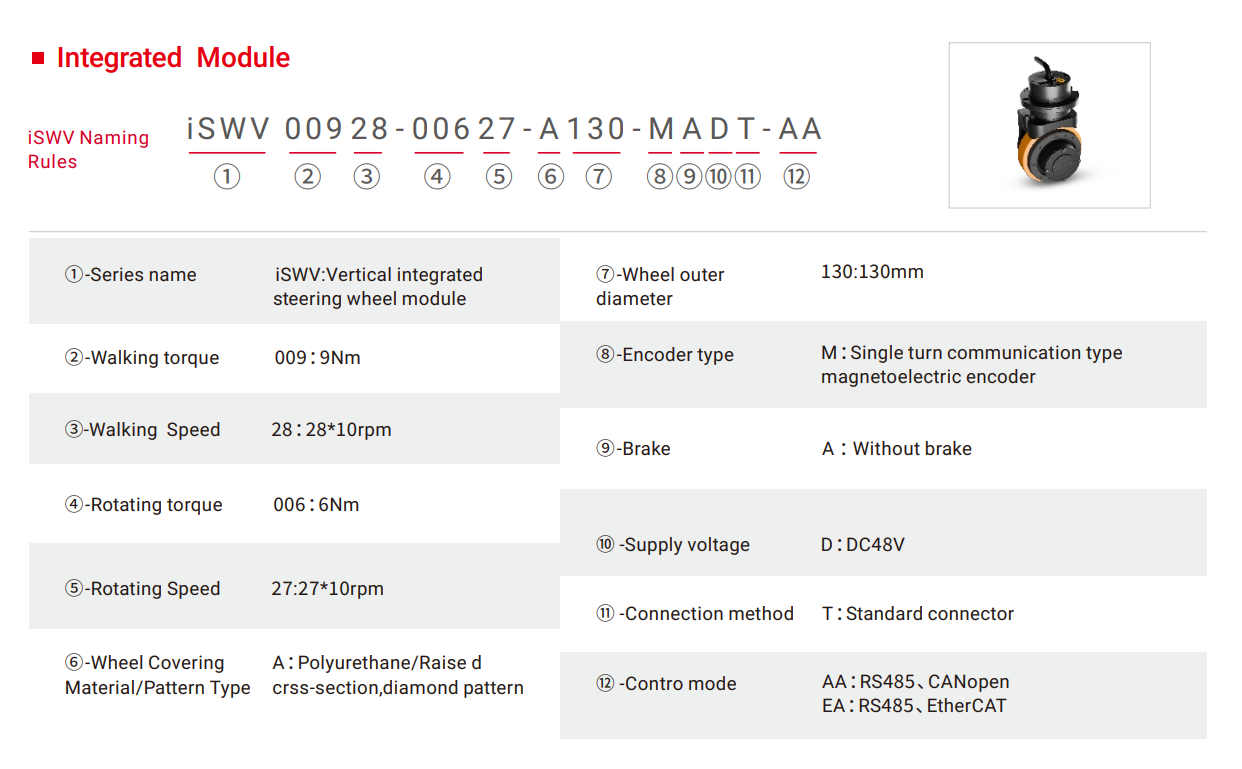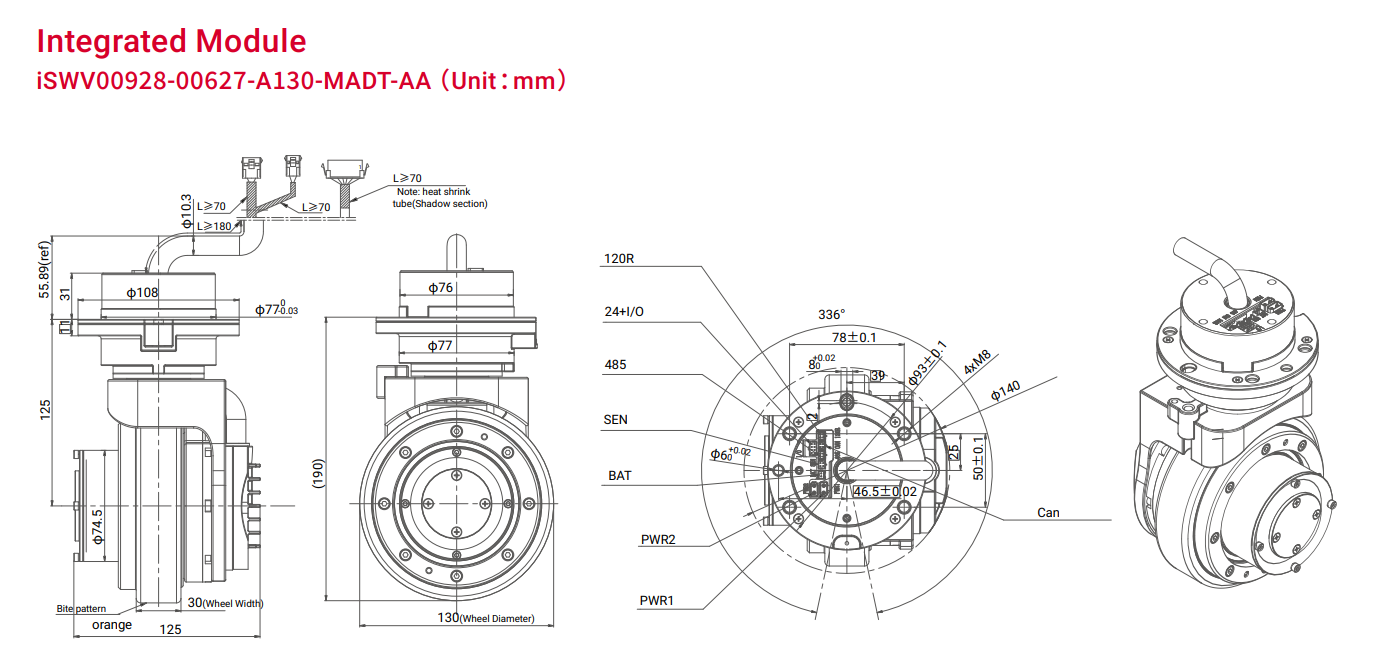
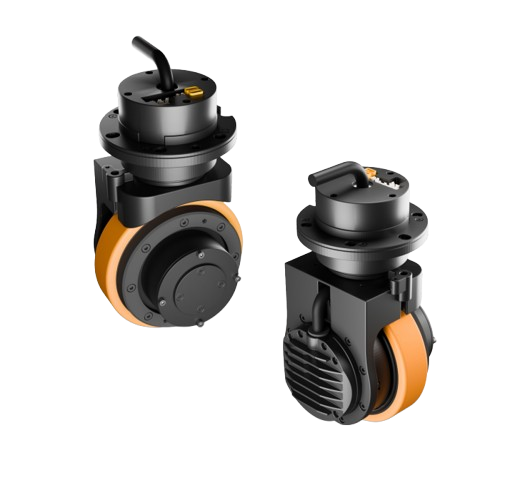
Module bánh xe lái đa hướng dạng đứng Kinco 294W iSWV00928-00627-A130-MADT-AA
iSWV00928-00627-A130-MADT-AA là module bánh xe lái đa hướng dạng đứng tích hợp 5-trong-1 (Vertical Omnidirectional Steering Wheel Module), kết hợp hoàn hảo mô-đun đi chạy (Walking Motor Module) 294W và mô-đun lái đa hướng (Steering Motor Module) (195W) trong một khối kết cấu hoàn chỉnh. Tải trọng đơn bánh đến 100 kg, trang bị bánh PU Ø130mm, vận tốc max đạt 2.2 m/s. Hỗ trợ mạng truyền thông công nghiệp EtherCAT (chạy profile CiA402) và CANopen — giải pháp đỉnh cao cho các chassis robot người bánh xe (wheeled humanoid), robot phục vụ và dòng AMR thế hệ mới.
Khi các kịch bản ứng dụng của robot hình người có bánh xe ngày càng được mở rộng, yêu cầu về khả năng chuyển động linh hoạt của robot cũng ngày càng cao. Khung gầm robot truyền động bằng vi sai truyền thống không thể thực hiện chuyển động ngang tại chỗ, có bán kính quay, hiệu suất hoạt động thấp và không có khả năng di chuyển theo mọi hướng.
Dựa trên điều này, Kinco đã ra mắt các mô-đun di chuyển và lái bánh xe iGML và iGMH mới, tích hợp cao các thành phần cốt lõi như bộ truyền động servo, động cơ servo, bộ mã hóa và bánh xe để cải thiện việc sử dụng không gian của xe. Dựa trên các mô-đun di chuyển và lái bánh xe iGML và iGMH của Kinco, có thể xây dựng một khung gầm di động đa hướng bốn bánh, có khả năng di chuyển thẳng, di chuyển ngang, v.v., có thể thích ứng khéo léo với các ngõ hẹp và không gian quay hẹp, và có khả năng di chuyển đa hướng.
- Kiến trúc tích hợp 5-trong-1 siêu mật độ: iSWV định nghĩa lại khái niệm khung gầm robot bằng cách đóng gói động cơ chạy tịnh tiến, động cơ bẻ hướng lái, bo mạch truyền động Driver kép, hộp giảm tốc hành tinh độ chính xác cao và lốp PU bám đường trong một thân vỏ duy nhất. Loại bỏ hoàn toàn các liên kết cơ khí rườm rà, giải phóng không gian gầm xe.
- Giải thuật di chuyển toàn hướng 360° thực thụ: Cho phép bẻ hướng lái và di chuyển dài song song cùng lúc. Phần thân trên chứa camera/cảm biến của robot giữ nguyên hướng nhìn cố định trong khi hệ thống bánh xe dưới gầm tự xoay chuyển hướng tịnh tiến linh hoạt sang ngang hoặc đi chéo góc.
- Mạng CANopen tiêu chuẩn: phổ biến trong các dòng AGV/AMR công nghiệp.
- Lưu giữ tọa độ zero tĩnh khi mất điện đột ngột: Hệ trục bẻ lái được trang bị cảm biến mã hóa Encoder tuyệt đối đa vòng được cấp năng lượng độc lập bởi cell pin backup dự phòng. Mọi dịch chuyển cơ học khi tắt máy đều được ghi nhớ, bật nguồn là robot vận hành ngay không cần chạy lại quy trình tìm gốc máy (Homing).
- Giải pháp đi dây ngầm trục rỗng (Zero dây hở ngoài): Toàn bộ hệ thống cáp nguồn động lực lớn and dây bus tín hiệu điều khiển được luồn ngầm trực tiếp đi qua lỗ rỗng tâm trục trung tâm của bánh lái. Triệt tiêu hoàn toàn rủi ro vướng víu, đứt cáp do lực xoắn vặn liên tục khi robot đổi hướng.
Câu Hỏi Thường Gặp về iSWV00928-00627-A130-MADT-AA
1. Khi nào tôi nên lựa chọn Variant A (CANopen) và khi nào bắt buộc dùng Variant E (EtherCAT)?
Bạn hãy lựa chọn ‘Variant A’ nếu bộ điều khiển trung tâm của hệ thống robot đang chạy kiến trúc bus CANopen tiêu chuẩn (phổ biến trong các dòng AGV/AMR công nghiệp nội kho) hoặc cần liên kết qua cổng RS485 Modbus RTu giá thành rẻ. Hãy lựa chọn ‘Variant E’ khi hệ thống yêu cầu độ đồng bộ hóa đa trục cực cao với độ trễ vòng lặp thấp (như dòng robot humanoid có nhiều khớp tay chân hoạt động song song thời gian thực) hoặc kiến trúc máy nhúng chạy trực tiếp các profile đồng bộ CSP/CSV thông qua mạng EtherCAT 100 Mbps.
2. Sự khác biệt bản chất giữa dòng module bánh xe iWMC và dòng module bánh xe lái đa hướng iSWV là gì?
Dòng iWMC là cụm bánh xe tích hợp truyền động 4-trong-1 (gồm driver + motor + giảm tốc + bánh PU), chuyên trị bài toán tải trọng nặng từ 50kg đến 2 tấn cho AGV di chuyển tịnh tiến theo các quỹ đạo/đường vạch cố định trong nhà kho bãi. Trong khi đó, dòng iSWV là module bánh xe lái đa hướng đứng 5-trong-1, được tích hợp thêm hẳn một cụm motor bẻ góc lái độc lập, sinh ra để phục vụ cho các chassis robot dịch vụ cần linh hoạt hướng di chuyển cao, có khả năng đi ngang/chéo mà không cần xoay đổi hướng thân robot.
3. Kết cấu cơ khí của module quy định cấp bảo vệ IP54 cho walking motor và IP20 cho steering motor có ý nghĩa gì?
Do đặc thù gá đặt dạng đứng đứng (vertical structure), mô-đun đi chạy (Walking) nằm ở phía dưới tiếp xúc trực tiếp gần mặt sàn kho nên được thiết kế vỏ kín đạt cấp bảo vệ IP54 nhằm kháng bụi bẩn bám and chống nước bắn từ mọi phía. Ngược lại, mô-đun bẻ hướng lái (Steering) nằm ẩn hoàn toàn phía trong lòng chassis robot nên được thiết kế thoáng khí đạt cấp IP20 để tối ưu hóa hiệu suất giải nhiệt cho bo mạch driver tích hợp và cuộn dây động cơ, đảm bảo hệ thống bẻ lái liên tục không bị quá nhiệt.
iSWV cung cấp giải pháp bánh lái tích hợp cấu trúc đứng hoàn chỉnh đầu tiên trên thế giới cho phân khúc robot di động cao cấp và robot người sinh học. Điểm mấu chốt tạo nên sự khác biệt vượt trội của mã iSWV00928 chính là hạ tầng hỗ trợ mạng công nghiệp EtherCAT chuẩn profile CiA402 tốc độ cao, mang lại dải lệnh điều khiển vị trí/vận tốc mượt mà, đồng bộ thời gian thực tuyệt đối với chu kỳ quét vòng lặp của bo mạch chủ, bứt phá giới hạn về mặt phần cứng so với các dòng bánh lái CANopen thông thường trên thị trường.
MC&TT nhà phân phối chính hãng sản phẩm của Kinco tại Việt Nam. Sản phẩm phân phối chính ngạch bởi Kinco, cam kết hỗ trợ tính toán giải pháp kỹ thuật, đầy đủ hóa đơn chứng từ CO/CQ và bảo hành chính hãng 12 tháng. Chúng tôi luôn cung cấp hỗ trợ kỹ thuật cho khách hàng trong quá trình lựa chọn, triển khai và sử dụng sản phẩm. Với các dự án cần cấu hình chuyên biệt, khách hàng nên trao đổi yêu cầu trước khi đặt hàng để được tư vấn phương án phù hợp.
Khách hàng có thể liên hệ MC&TT và cung cấp cấu hình hoặc yêu cầu sử dụng. Đội ngũ kỹ thuật sẽ dựa trên nhu cầu thực tế để tư vấn phiên bản phù hợp và báo giá.